İhtiyaç: parçayı doğru yerden kavramak
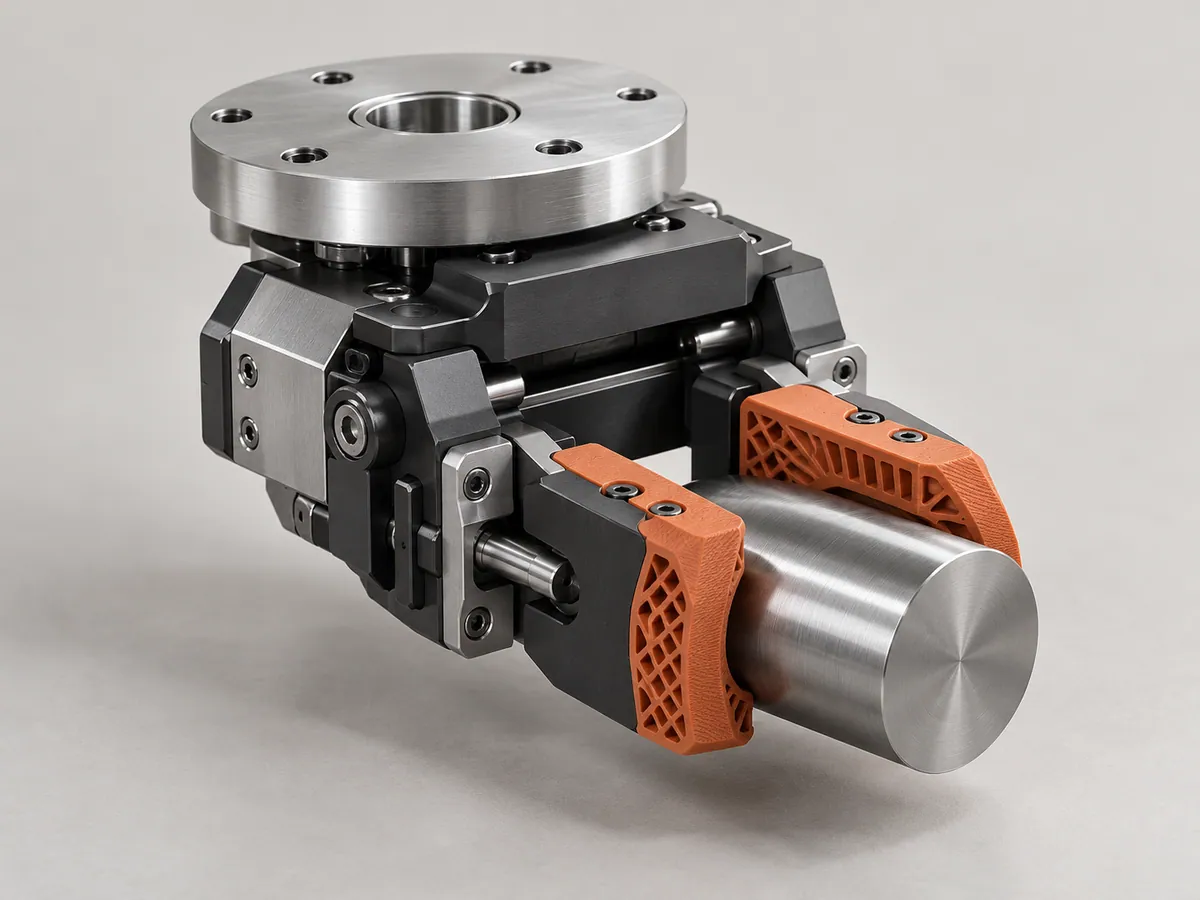
Bir otomasyon hücresinde tutucu seçimi, parçanın biçimi kadar yaklaşma yönü ve bir sonraki istasyonla da ilişkilidir. Bu uygulama, silindirik bir iş parçasını karşılıklı çenelerle kavrayan düzeni ele alır. Amaç, temas bölgelerini görünür kılmak ve değişen ürün geometrileri için hangi parçaların yeniden tasarlanacağını planlamaktır.
Yaklaşım: ortak arayüz, uyarlanan çeneler
Robot bağlantısı, hareket mekanizması ve parçaya temas eden ekler ayrı modüller olarak düşünülür. Çene geometrisinde erişim boşlukları, kablo güzergâhı, bağlantı elemanları ve çevredeki ekipman dikkate alınır. Katmanlı üretim, özel temas biçimlerini denemek için değerlendirilebilir; nihai malzeme ve üretim yöntemi çalışma koşulları üzerinden seçilir.
Kabul: kavrama senaryosunu sınamak
Değerlendirme planında parçanın tutuş noktası, yüzeyde iz oluşumu, yerleştirme yönü ve serbest bırakma davranışı tanımlanır. İlk geometri numunesi montaj ve erişim kontrolüne hizmet edebilir. Taşıma yükü, çevrim ve güvenli kullanım uygunluğu ise gerçek sistem koşullarında ayrıca doğrulanır; görsel, gerçekleştirilmiş bir performans testini göstermez.
Proje başlangıcı ve teslim kapsamı
Talepte parça modeli, yaklaşık kütle, mevcut tutucu arayüzü, istasyon yerleşimi ve beklenen hareketler paylaşılır. Çalışma kapsamına çene CAD geometrisi, montaj yerleşimi, numune üretimi ve revizyon listesi alınabilir. Ürün ailesi büyüdüğünde ortak bağlantıyı koruyan farklı çene setleri, onaylı sürümler üzerinden ayrı ayrı yönetilebilir.